





“触觉对灵巧操作的重要性可能大于视觉。”
李一帆在今年8月Sharpa×DQ机器人暴风雪餐厅开业时曾对我们表示:“机器人控制的本质,是30%导航+70%接触后操作。而历史上触觉这一维度是被严重被低估的,互联网上没有触觉数据、机器人本体没有成熟的触觉系统、更没有一个优秀的触觉模型,每一环都是空的。”
Sharpa在触觉上的押注非常坚定:2025年10月量产出货的灵巧手Sharpa Wave(W01),把超过1000个触觉像素装进单个指尖;2026年1月发布的CraftNet把负责触觉实时反馈的System 0纳入分层架构(按公开发布记录,这比Figure在Helix 02中引入System 0早了约三周);6月,公司联合清华大学等机构发布了首个通用触觉基础模型FTP-1。肉眼可见,Sharpa的技术栈离李一帆那个“真正有效的机器人触觉系统”的目标日渐接近。
9月28日,美国匹兹堡智能机器人与系统国际会议(IROS)现场,Sharpa正式发布三款重磅新品:首个一体式触觉感知、灵巧操作机器人D01、新一代全触觉超紧凑、轻量化灵巧手W02,以及高保真外骨骼触感数据手套AE01。三款产品分别面向全身动作执行、手部精细操作与高质量操作数据采集。
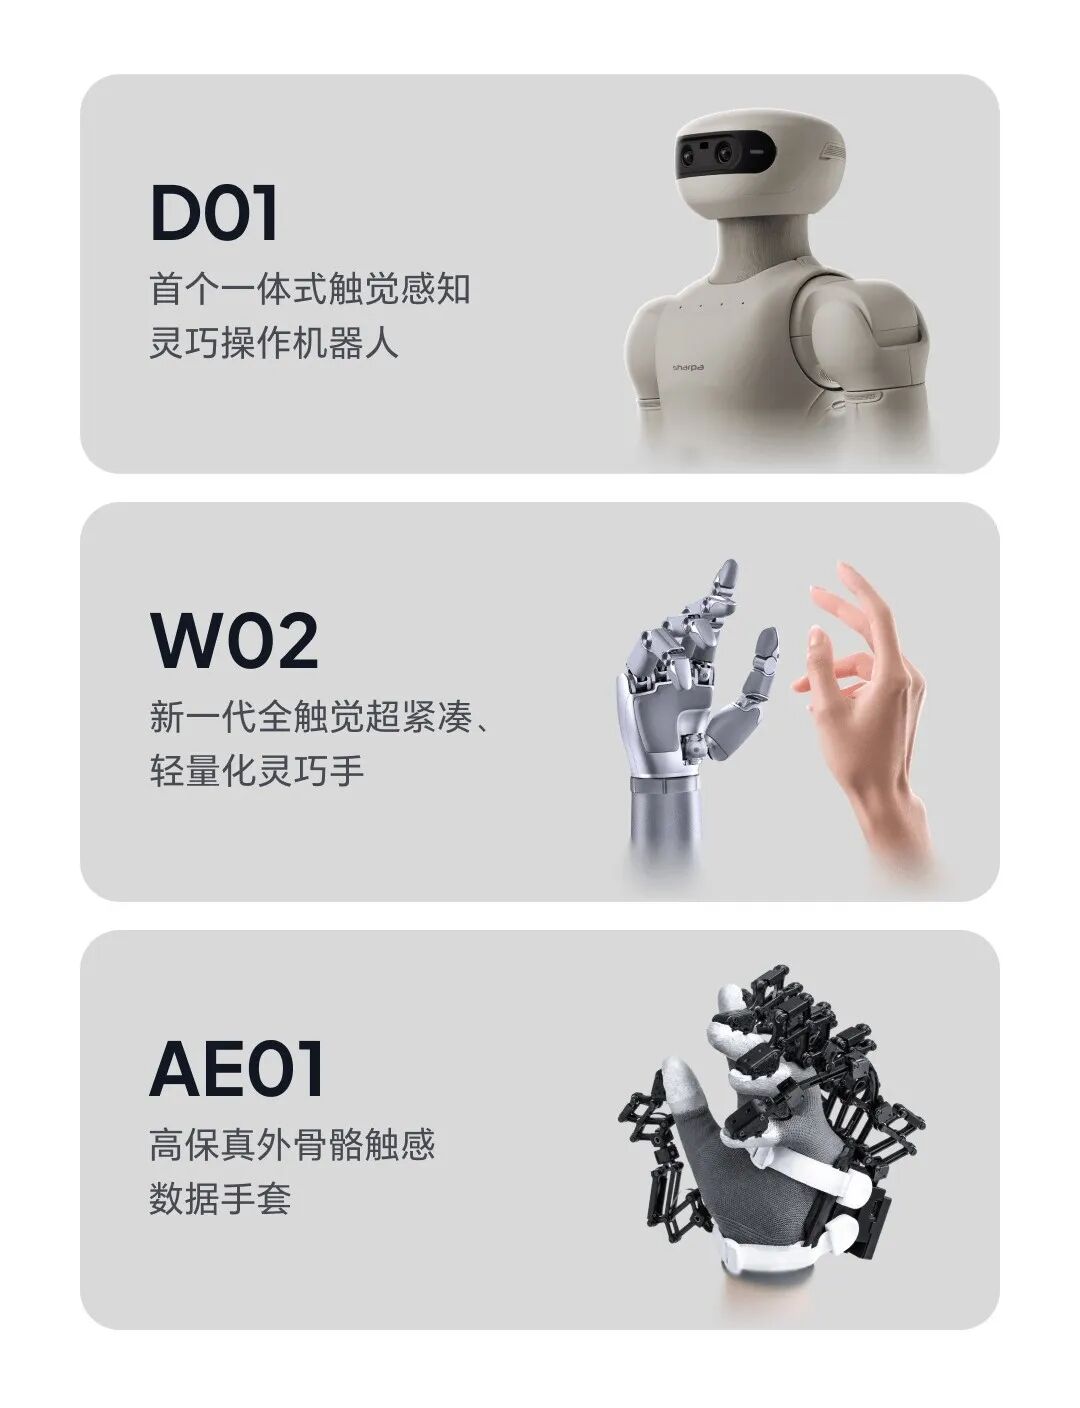
毫不意外地,三款产品的名字里有一个共同的关键词——触觉。从机器人本体、末端执行器到数据采集设备,在Sharpa的官方通稿里,这一脉相承的三款新品共同指向一个目标:进一步提升机器人完成复杂操作任务的速度、精度与触觉感知能力。
而事实上,这三款新品形成的闭环系统,远非只是能力参数维度的提升,更是一套面向真实世界的全新硬件基础设施,其中暗含着Sharpa更大的野心——把通用人形机器人进入人机共存场景的门槛打下来。
D01:灵巧、易部署和人机共存
在富接触操作场景中,机器人常被迫在速度、力量与精度之间取舍:移动得快,难保精细;力量够大,又难谈灵敏。
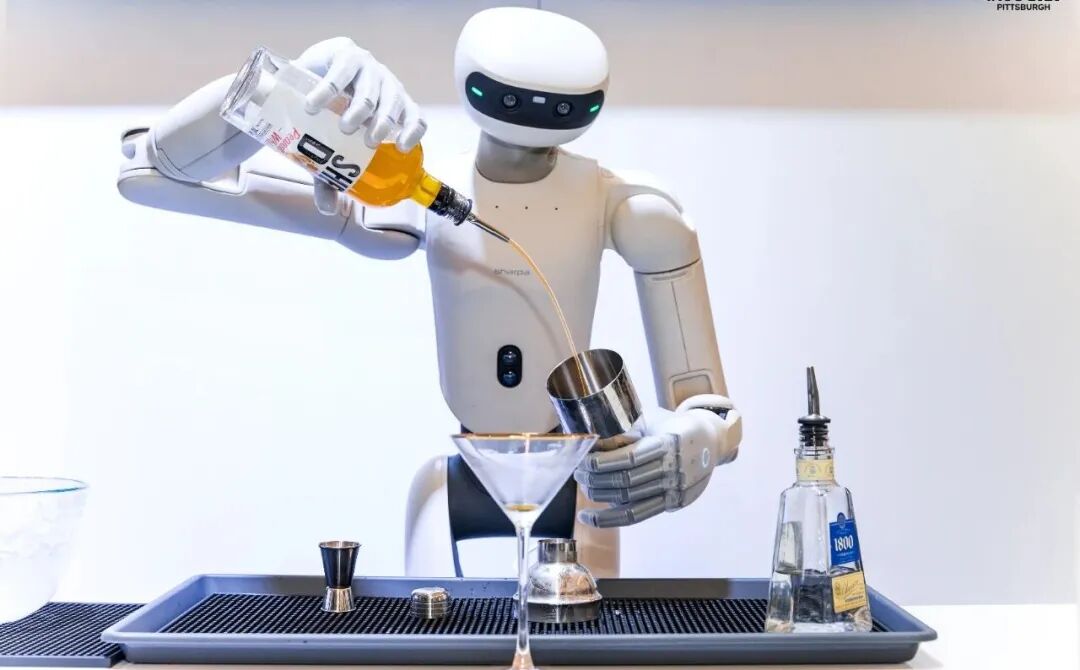
Sharpa试图打破这一取舍。从设计之初,D01就围绕灵巧性、敏捷性与精准性展开,面向需要同时兼顾高速运动、高精度控制与复杂物理接触的操作任务。其手臂载荷自重比接近1:1,最大末端执行器速度超过10.5 m/s,通信频率达1,000 Hz,重复定位精度0.2 mm,球形腕关节采用1:1人体尺度设计,让高速运动与精细操作共存于同一副身体。
公开数据中,D01的身高162厘米、体重40公斤。相较于8月进入暴风雪餐厅打工的North,D01的体形更加苗条、重量也更轻,是Sharpa整机产品里最轻的一台。更加苗条的形体和更轻的自重,直接降低了机器人进入场景、部署和工作过程中的擦碰风险与转运负担。
此外,D01配备身体电子皮肤,让机器人第一次能像人一样用“皮肤”直接感知接触与碰撞。100 Hz触觉采样率、0.1–20 N力感知范围与0.2 N力分辨率,让D01在接住下落物体、承受意外碰撞等高动态场景中具备接近人类的反应与力度控制能力。在现场演示的接棒挑战中,D01凭借高速运动与精准控制,在棒体下落瞬间完成识别与接取,其反应速度和抓取成功率远高于与之同场竞技的普通人类。
在人机共存的空间里,大多数接触并不发生在机器人主动伸出的那只手上:有人从它身后侧身经过、托盘边沿蹭到它的手臂、顾客伸手碰它一下,这些接触点都散落在机器人的全身,但却直接关乎它能不能安稳地待在人群里。
这层电子皮肤对应的,正是机器人工作方式的变化:过去,机器人要么待在围栏里,要么在固定工位上,接触始终被限制在可控范围里。而要在没有围栏的走廊、后厨和门店工作,来自任何方向、落在任何部位的触碰都会变成日常。全身的触觉与及时的响应,正是机器人走进这类空间可信赖的物理基础,也是机器人真正实现商业/家庭场景规模化部署的必要条件。
W02:更小、更轻、全掌触觉
Sharpa本次发布的新一代灵巧手W02,定位关键词是三个:全触觉、超紧凑和轻量化。
感知层面,Sharpa将触觉的覆盖从W01的指尖扩到W02全掌,使得整只手都成为感知器官。W02指尖搭载高分辨率视觉触觉传感器,力感知范围5 mN至30 N、空间分辨率1 mm。其余手掌区域均用电子皮肤补齐,力感知范围0.1–20 N、空间分辨率5 mm。
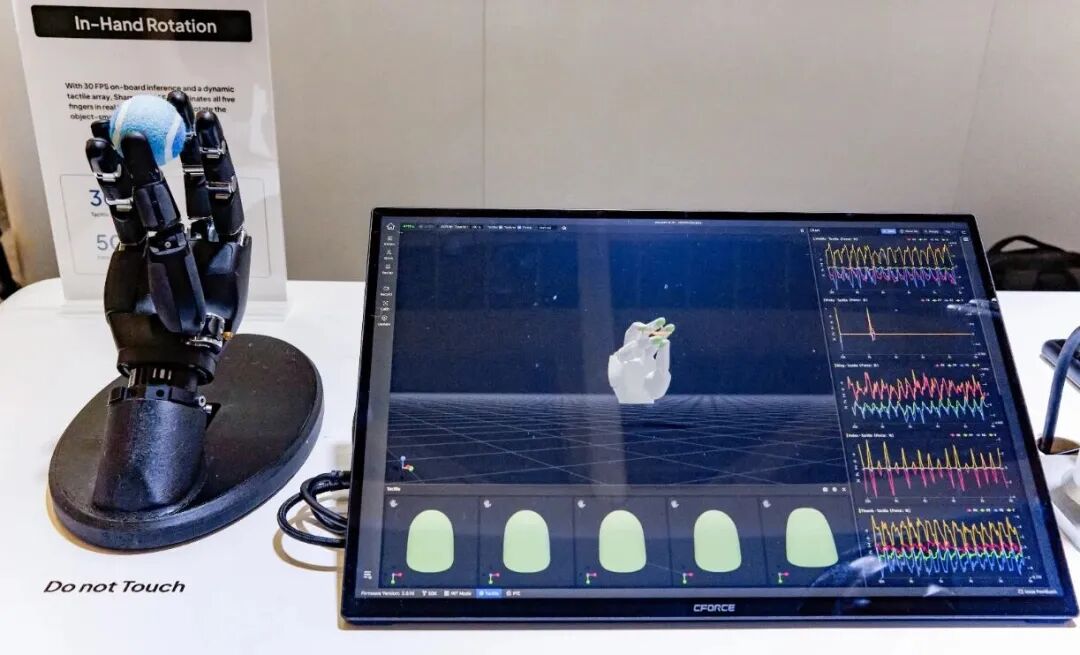
这一升级直接提升了整手级别的接触信息获取能力,可以支持更多种细小物体的拿取与连续的手内调整动作。同时,W02还实现了零抓握半径,可更稳固地抓持筷子、细线等小直径物体,配合IP54防水防尘设计,使得W02可以适应餐饮服务、家庭清洁等各种高度多样化的真实作业环境。
超紧凑和轻量化这两个定位则更为关键。行业内的灵巧手长期面临一个两难局面:自由度越多、感知越全,体积和重量往往越难压缩到人手尺度,也就越难集成到人形机器人的前臂上。W02的整手尺寸相比W01缩小约30%,重量压缩到750克以内,比上一代轻了约四成。更小的尺寸,实现了更方便地进驻为人手设计的操作空间;而更轻的重量,则降低了前臂的负载、让灵巧手更易集成。
除此以外,W02还主动将自由度从22个收缩到21个,少掉的是小指根部CMC关节上的一个自由度。公司的应用调研显示,这个关节在实际操作中的使用频率较低、对任务的贡献有限。去掉这一关节之后,手部结构随之简化,潜在的失效点也相应减少。从进入场景的角度看,这笔取舍指向的也是场景任务中的可靠性。
Sharpa此次并没有公布W02的价格与交付时间,不过把Sharpa灵巧手的三代产品摆在一起,其价格调整的方向是非常清楚的。
初代W01的公开售价约为5万美元,被行业戏称为“唯一的缺点就是价格”。8月开启预售的Wave SE保留了22个主动自由度,目标就是降低门槛,虽然价格同样没有公开发布,但我们从多方了解到,其价格较W01已经下探了很多。到W02,超紧凑、轻量化的标签,主动自由度的缩减,拉低门槛的设计目的更加明确,期待W02的最终公布价格可以给市场带来惊喜。
W02的发布进一步缩短了机器手与人手之间在尺寸、灵活性和感知方式上的差距,使机器人能够直接使用为人设计的工具、设备与工作空间。而从打开科研市场的初代W01,到初降门槛的Wave SE,再到为明确减负的W02,Sharpa在灵巧手这条产品线上,也似乎已经走上禾赛那条,将激光雷达从几万美元打到1000元以内的极致成本路线。
AE01:让触觉回到操作者手上
Sharpa此次同步推出高保真外骨骼触感数据手套AE01,面向精准遥操作和第一视角数据采集。AE01通过22个编码器精准捕捉操作者的自然手部动作,并将其实时映射至机器人,实现更自然、更灵敏的高保真遥操作。
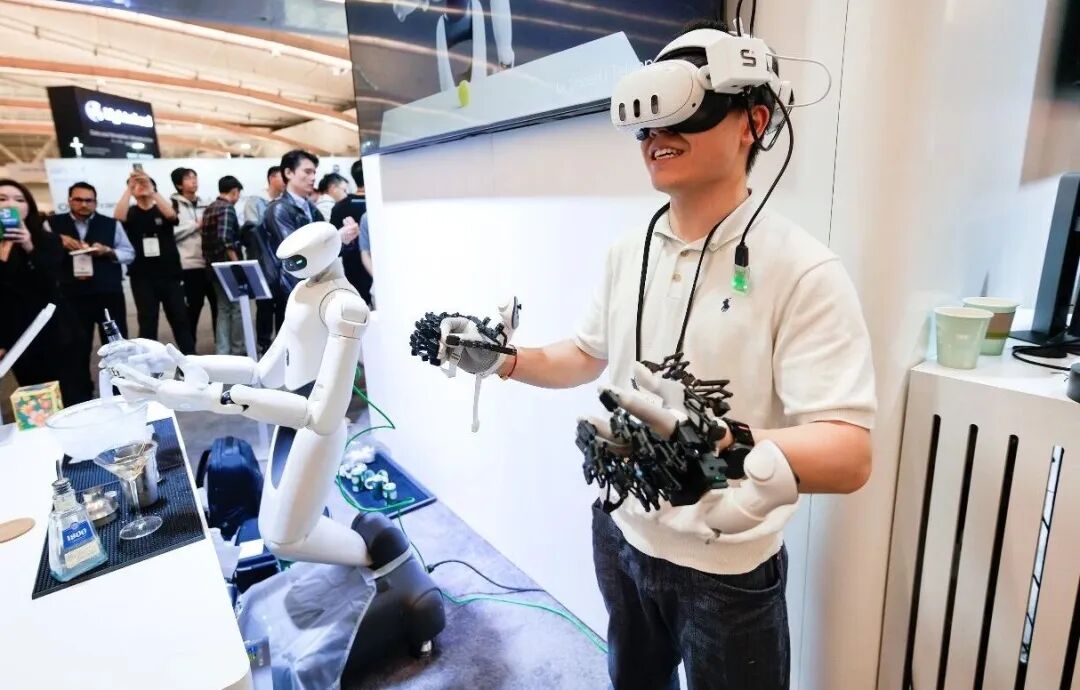
AE01同时支持每指尖256级连续动态触觉反馈,操作者能感受到抓取力度与接触状态,作出更直观、更灵敏的实时调整。产品采用免标定设计,佩戴即可使用,并具备较强的抗电磁、光照、湿度、温度等环境干扰能力。
遥操作数据采集的常见方案各有取舍:动捕手套只采动作、没有回传,操作者只能对着屏幕盲操;力反馈手套体验更完整,但商用产品单价普遍在5000美元以上、多面向科研机构;市场上已有的外骨骼方案对于触觉回传这一环,各家公开细节并不多,也并没有某一家的方案跑出绝对优势。
AE01最直接的变化是“单向”变“双向”:22个编码器把人手动作实时送到机器人端,5个指尖振动马达把机器人的接触状态送回来。操作者不必全靠目视判断力度,可以凭手上的反馈修正动作。一次遥操作记录下的信息除了关节轨迹,还有接触时刻、力量变化、滑动与修正动作,对接触密集型任务来说,这种数据密度比单纯的数据总量更有价值。
为批量采集而做的工程化设计同样不少:免标定,抗电磁、光照与温湿干扰等,都极大降低了数采的执行门槛。而22个编码器与自家灵巧手同构,使得遥操采回的数据可以直接汇入CraftNet与世界联觉模型这条模型线。IROS现场,那段由调酒师佩戴AE01遥操作D01完成的调酒的展示,就是这条链路的一次公开运转。
把动作与接触一并采进数据、让触觉回到操作者手上、再把数据汇入自家模型线,这套链路闭环正是AE01与同类数采方案的核心区别所在。
写在最后:
从一只手,到整个身体,再到一条数据通路,Sharpa这一次把进场景需要的硬件配套成了一条链条:D01让机器人在人的空间里站得住、干得稳,W02让操作贴合为人设计的工具与器物,AE01把人类的操作实时转成可训练的数据。
吴江路的DQ暴风雪机器人餐厅已经把这条链路完整跑通过一次:不改造任何设备就完成了一杯暴风雪的55步制作。可以期待的是,随着这套新产品矩阵成形,通用人形机器人在各类场景里的部署与复制会大幅加快。前一个场景积累的动作与数据流向下一处,新场景的上手成本与磨合时间随之下降,而每多复制一个场景,又会为模型带回一批新数据,让速度继续提升。
当进入场景的门槛与数据采集的门槛被同时压低,机器人进入真实世界的节奏,就会从一个个项目的推进,变成一套不断加速的体系。而这一次,Sharpa率先按下了这套体系的启动按钮。(本文首发于钛媒体APP)
 快报

根据《网络安全法》实名制要求,请绑定手机号后发表评论